Una nuvola georeferenziata al centimetro può arrivare in Blender «a strisce» e un fuso UTM sbagliato può allungare le misure di oltre un centimetro (13 mm) su 22 metri. Sono due errori che non si vedono finché non si misura. Ecco come li evitiamo prima di modellare il BIM.
Il caso
È il passaggio tra il rilievo e il modello. La nuvola unita drone + 360° della villa del caso studio Villa residenziale, da 14,6 milioni di punti, l’abbiamo ottenuta come spiegato nel tutorial Interni 360° e drone RTK. Il modello BIM lo costruiamo in Blender con Bonsai, l’estensione open source per l’IFC.
Primo errore: il fuso sbagliato
Il sito cade nel fuso UTM 33. Capita però di ricevere dati nel fuso 32 «esteso» verso est, che a questa longitudine deforma di più le distanze. La deformazione si calcola, combinando il fattore di scala della proiezione con quello della quota:
| Sistema | Fattore griglia → terreno | Errore su 22 m |
|---|---|---|
| EPSG 6707, RDN2008 / UTM 32N | +590 ppm | 13 mm |
| EPSG 6708, RDN2008 / UTM 33N | +74 ppm | 1,6 mm |
Sull’edificio intero, 13 mm sono quasi lo spessore di un intonaco: un errore sistematico che si evita gratis, scegliendo il fuso giusto. Abbiamo scelto EPSG 6708, e il fattore residuo di +74 ppm lo applichiamo solo in pianta (X e Y), lasciando invariata la quota.
Secondo errore: la nuvola «a strisce»
Blender salva i vertici in precisione singola, circa 7 cifre significative. Una coordinata nord di oltre 4,6 milioni di metri, scritta al millimetro, ne ha 10: i centimetri e i millimetri si perdono. Intorno ai 4,66 milioni di metri della nord, il numero più piccolo che la precisione singola sa distinguere è mezzo metro: la nuvola appare a fette, come una tenda veneziana, in qualunque fuso.
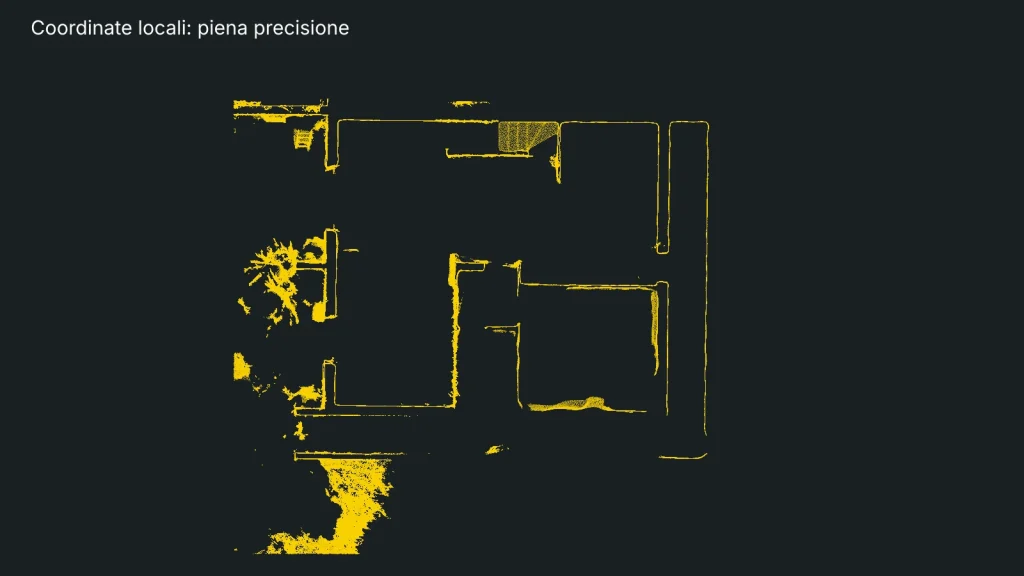
Il rimedio è lavorare in coordinate locali:
- si sceglie un punto di ancoraggio vicino all’edificio, con coordinate arrotondate (per esempio al metro);
- si esporta la nuvola in PLY sottraendo l’ancoraggio: coordinate di poche decine di metri, piena precisione;
- si scrive l’ancoraggio in un file di accompagnamento, con il fattore di scala e la rotazione, e lo si conserva con il progetto.
Per il nostro cloud privato invece si esporta un LAS in EPSG 6708, con coordinate piene al millimetro: il formato LAS le gestisce senza perdite.
Il modello torna nel mondo vero: IfcMapConversion
Il BIM resta in coordinate locali, comode per modellare, ma non perde la georeferenziazione. Nel file IFC l’ancoraggio si scrive nell’entità IfcMapConversion:
- Eastings, Northings e OrthogonalHeight sono il punto di ancoraggio;
- Scale porta le misure del modello, in metri reali, alle coordinate di griglia: 1,000074. In IFC4 però questo fattore vale per tutti e tre gli assi; per applicarlo solo in pianta serve l’entità IfcMapConversionScaled di IFC 4.3, con un fattore per asse. Su 10 m di altezza la differenza è di 0,7 mm;
- il sistema di riferimento è EPSG 6708.
Così il modello si sovrappone alla nuvola, all’ortofoto e alla mappa nel nostro cloud senza spostamenti a mano. In più, i livelli IFC dei piani (piano terra +1,50, primo piano +4,65, mansarda +7,55) viaggiano con il modello e diventano le tacche della barra di taglio in altezza.
La qualità della nuvola, prima di modellare
Prima di tracciare un muro controlliamo cosa la nuvola può dire:
- passo medio di circa 1,4 cm (1,2 cm sul tetto, 2,5 cm nelle zone rade), con circa 4.900 punti/m²;
- rugosità delle superfici piane di 1–2 mm nel valore più frequente;
- quindi superfici piane descritte con un rumore di 1–2 mm, ma niente dettagli di 2–3 mm, che questi dati non possono dare. L’accuratezza assoluta degli interni resta quella della registrazione (scarto quadratico di 3,6 cm) finché non la confermiamo con le misure a terra.
Il metodo in quattro regole
- Il fuso si sceglie sul sito, non per abitudine, e il fattore griglia → terreno si calcola.
- In Blender si lavora in coordinate locali, con l’ancoraggio scritto in un file.
- La georeferenziazione torna nell’IFC con IfcMapConversion, non a mano.
- La nuvola dice fin dove si può modellare: passo e rumore si misurano prima.
Un modello BIM preciso non nasce in Blender: nasce dalle scelte fatte prima di aprirlo.
Come abbiamo ottenuto la nuvola di partenza è nel tutorial Interni 360° e drone RTK; il modello che ne è nato è nel caso studio Villa: lo stato di fatto in BIM.
Un dubbio sul fuso, sulle coordinate o sul vostro modello? Scriveteci: le sfide nuove sono quelle che ci piacciono di più.