Abbiamo provato a far allineare in Metashape gli interni ripresi a 360° insieme alle foto del drone, con 2.600 viste prospettiche. Si sono agganciate 5 stazioni su 100. Ecco perché, cosa abbiamo fatto al suo posto in CloudCompare e quali numeri si dichiarano alla fine.
Il caso
È il seguito del tutorial Video 360° e drone RTK, sullo stesso edificio del caso studio Villa residenziale. Lì avevamo agganciato le foto 360° al rilievo del drone come camere sferiche. Questa volta volevamo di più: che le foto degli interni entrassero nello stesso allineamento delle 612 foto del drone, in modo da avere una sola nuvola calcolata insieme, dentro e fuori.
I dati di partenza:
- esterni: DJI Mavic 3 Enterprise in RTK fix, 612 foto. Sulle camere l’allineamento dà uno scarto di 1,4 / 1,4 / 1,7 cm (est, nord, quota);
- interni: video 360° da Insta360 X5 acquisito con CupixVista, esportato in E57, con 100 panoramiche da 4096 × 2048 pixel e una nuvola da 1,84 milioni di punti.
Passo 1: dalle panoramiche alle viste prospettiche
Metashape allinea meglio le foto «normali» che le sferiche. Per questo abbiamo ritagliato ogni panoramica in viste prospettiche ideali, senza distorsione, su tre anelli (orizzonte, +45° e −45°):
- la focale si calcola, non si sceglie. Si usa la densità angolare della panoramica, f = larghezza / 2π = 652 pixel, con viste da 1304 × 1304. Così al centro della vista non si inventa nessun pixel;
- sovrapposizione tra le viste: 60%, cioè 26 viste per panoramica e 2.600 in tutto. Andare oltre non serve, perché tutte le viste di una panoramica hanno lo stesso centro di presa e più sovrapposizione non aggiunge geometria;
- una maschera sotto la camera, sotto i −60° di inclinazione, per togliere il bastone e i piedi dell’operatore.
Passo 2: l’allineamento congiunto, e il suo esito
In Metashape abbiamo aggiunto le viste come camere a calibrazione fissa, raggruppate per panoramica in gruppi «Station», cioè con lo stesso centro di presa. Abbiamo alzato il limite dei punti chiave: con il valore predefinito una vista da 1,7 MP ne avrebbe circa 1.700, con il nostro ne trova 36.000–40.000.
Il risultato, dopo circa un’ora di calcolo:
| Controllo | Valore |
|---|---|
| Stazioni 360° agganciate | 5 su 100, tutte ai bordi dell’edificio |
| Camere del drone ancora allineate | 588 su 612 |
| Seconda prova, con circa 135.000 coppie esplicite tra stazioni vicine | nessun miglioramento |
La lettura onesta: panoramiche da 4096 pixel estratte da un video, interni con poche texture e un operatore che compare in posizioni sempre diverse non bastano a legare le stazioni interne fra loro. Le uniche viste che si agganciano sono quelle che vedono anche ciò che vede il drone.
Non è un fallimento da nascondere. È un risultato che dice quando questo metodo funziona e quando no.
Passo 3: registrare la nuvola degli interni in CloudCompare
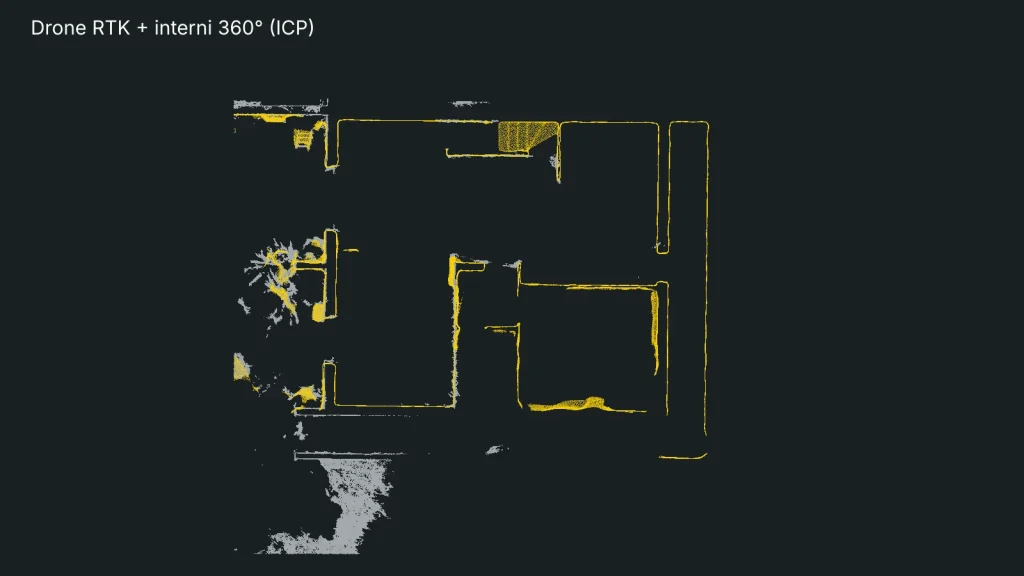
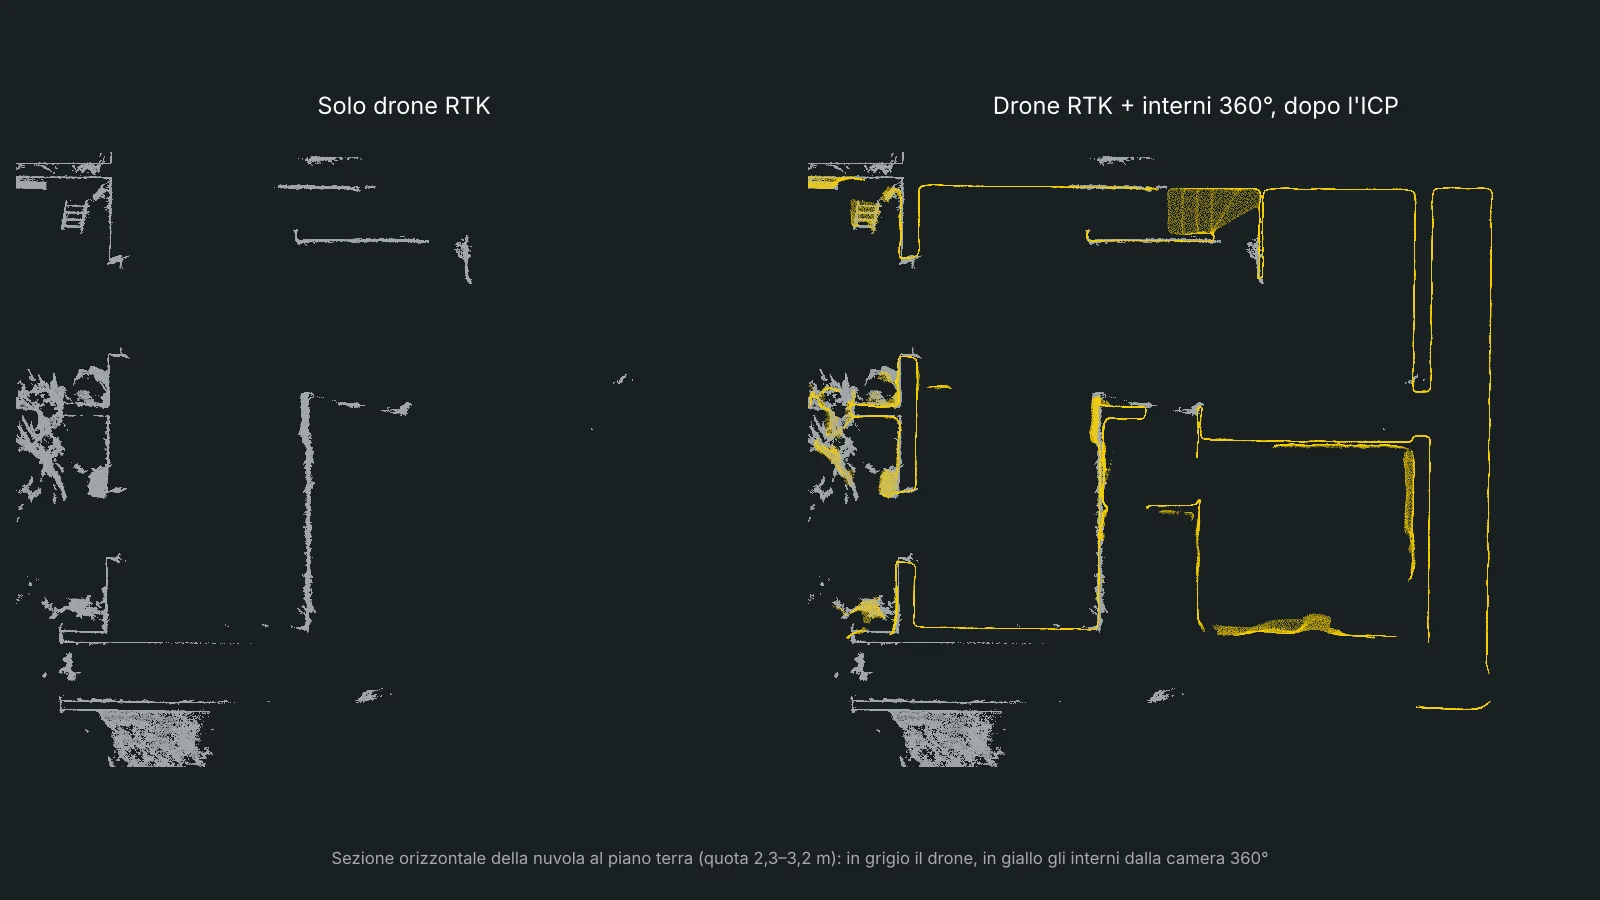
Per questo rilievo abbiamo seguito un’altra strada: registrare la nuvola degli interni su quella del drone in CloudCompare, che è open source.
- Posizione di partenza: un allineamento approssimativo su elementi visibili da entrambe le parti, come aperture, soglie e spigoli.
- ICP con scala libera, sulle sole superfici in comune, con una sovrapposizione impostata al 30%.
- Controllo dei numeri, prima di accettare.
| Controllo | Prima (manuale) | Dopo (ICP) |
|---|---|---|
| Correzione di scala | — | +0,65% |
| Punti entro 10 cm dal drone | 52,9% | 54,9% |
| Distanza media (punti entro 10 cm) | 3,2 cm | 2,6 cm |
| Scarto quadratico (punti entro 10 cm) | 4,0 cm | 3,6 cm |
Distanza media e scarto quadratico sono calcolati sui punti degli interni entro 10 cm dalla nuvola del drone: li abbiamo ricontrollati sul campo delle distanze salvato nella nuvola unita, e dopo l’ICP tornano 54,9%, 2,6 cm e 3,6 cm. Sull’intera nuvola degli interni la distanza mediana è di 6,8 cm, perché gran parte delle stanze non ha una superficie corrispondente nella nuvola del drone.
La correzione di scala dello 0,65% vale circa 14 cm su 22 m: l’ICP l’ha trovata confrontando superfici che il drone misura in scala, quindi la accettiamo, ma resta da confermare con una misura a terra. Pensiamo che il residuo venga soprattutto dal rumore della nuvola Cupix; anche questo lo verificheremo con le misure a terra, come spiegato nel tutorial precedente.
La nuvola unita ha 14,6 milioni di punti e un campo che separa interni ed esterni. Si esporta in due versioni: una per il nostro cloud privato, georeferenziata, e una in coordinate locali per la modellazione BIM. Perché ne servono due è spiegato nel tutorial Dalla nuvola a Blender e Bonsai.
Cosa cambieremo al prossimo rilievo
- Camera 360° su casco, così l’operatore sta sempre nella stessa zona e una sola maschera basta per tutto.
- Modalità foto alla massima risoluzione, conservando i file originali, invece delle panoramiche estratte dal video.
- Stazioni ogni 1–1,5 m all’interno e ogni 0,5 m nei passaggi tra interno ed esterno.
- Qualche punto di controllo visibile sia dal drone sia dall’interno, come soglie e davanzali.
Il metodo in quattro regole
- Si prova il metodo migliore, e si legge il suo esito senza forzarlo.
- Quando l’allineamento non lega, si registra la nuvola, sulle sole superfici comuni e con la scala libera.
- Ogni passaggio ha i suoi numeri, prima e dopo, e si pubblicano.
- Il rilievo successivo si progetta sugli errori di questo.
Un metodo onesto non è quello che riesce sempre: è quello che dice quando non riesce, e che cosa si fa al suo posto.
Il passo successivo, portare la nuvola in Blender e Bonsai senza perdere precisione, è nel tutorial Dalla nuvola a Blender e Bonsai.
Avete dubbi o un rilievo simile da affrontare? Contattateci: siamo sempre interessati a nuove sfide.