Un rilievo con drone RTK può stare dentro 2 cm in piano e 3 cm in quota, ma solo se ogni passaggio dell’allineamento è controllato: ecco come lo facciamo in RealityScan, con i numeri reali di un tratto del Grande Raccordo Anulare e le indicazioni della guida ufficiale del software.
Il caso
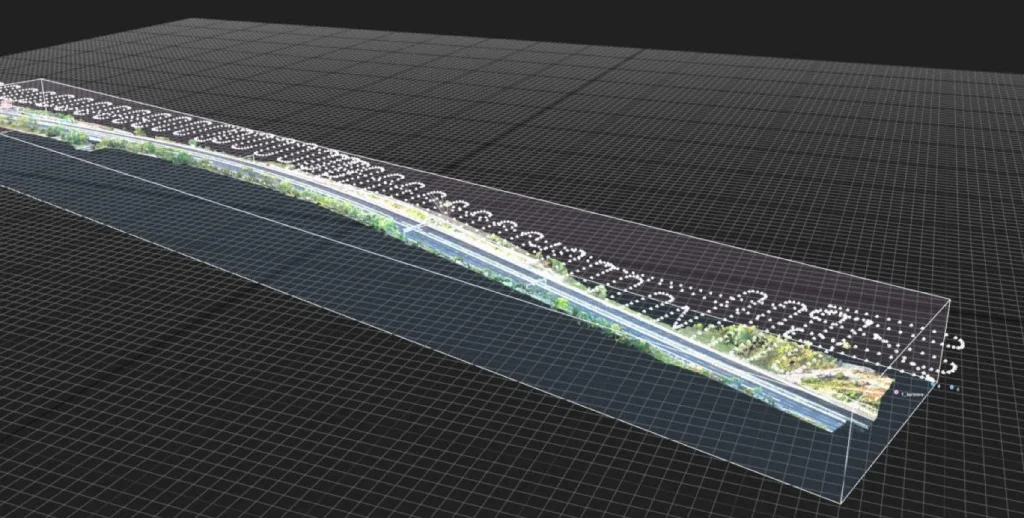
Un tratto di circa 1,26 km del Grande Raccordo Anulare, 1448 foto da un DJI Mavic 3 Enterprise RTK a 27 m di quota dal suolo, in tre missioni separate, con un dettaglio a terra medio di 0,75 cm per pixel. L’incarico e il volo sono del collega geometra titolare del rilievo; nostre la pianificazione del volo e l’elaborazione. A terra, 8 punti battuti con GNSS in rete NRTK: 6 per correggere il modello e 2 per controllarlo. La tolleranza richiesta era di 2 cm in planimetria e 3 cm in quota.
Con le prese fotografiche in RTK fix il drone sa già dov’è, con qualche centimetro di incertezza. Sembra sufficiente. In pratica, i centimetri che mancano sono proprio quelli della tolleranza, e si recuperano solo con i punti a terra e con un controllo che non si fida di nessuno dei due.
Prima di allineare: in che sistema sono i numeri?
Gli errori più grossi non nascono nell’allineamento, ma prima, quando si importano le coordinate.
- Il sistema del progetto si imposta per primo. La guida di RealityScan chiede di impostare il sistema del progetto nelle impostazioni dell’applicazione (Coordinate systems) prima di importare i punti, e di dichiarare nella finestra di importazione il sistema in cui è scritto il file. Nel nostro progetto i punti erano in ETRS89 / UTM 32N con il fuso davanti alla X (EPSG:5652), gli export di modello e nuvola in RDN2008 / UTM 33N (EPSG:6708).
- Il datum. Una rete NRTK come Italpos fornisce coordinate RDN2008: punti etichettati “ETRS89” ma presi in rete sono di fatto RDN2008. La differenza tra i due può essere di qualche centimetro, cioè proprio la tolleranza.
- Le quote. Ortometriche o ellissoidiche? A Roma la differenza è di circa 47–48 m: se si sbaglia si vede subito. Se cambia solo il modello di geoide, la differenza è di pochi centimetri e non si vede. Il controllo più rapido: le quote delle camere e quelle dei punti a terra devono essere coerenti (qui camere a 116–131 m, terreno a 80–95 m).
- Il file si apre, prima di importarlo. Un file chiamato “6707” conteneva in realtà longitudine e latitudine in gradi. Il nome non basta: bisogna guardare i numeri.
Quanto fidarsi del drone
RealityScan pesa le posizioni RTK delle foto contro i punti a terra in base alla precisione che dichiariamo per ciascuno (Prior pose, Pose accuracy per le foto; Position accuracy per i punti).
| Elemento | Valore usato | Perché |
|---|---|---|
| Foto, piano e quota | 0,05 m | lo scarto reale tra posizione RTK e posizione calcolata era di 4,5 cm in media (massimo 9 cm) |
| Punti a terra, piano | 0,02 m | precisione reale del GNSS in rete NRTK in RTK fix |
| Punti a terra, quota | 0,03 m |
Con 2–3 cm sulle foto, RealityScan segnalava 815 foto su 1443 fuori tolleranza: la precisione dichiarata era più ottimistica di quella reale.
L’errore opposto è più subdolo, e ci è successo: scrivere 0,005 al posto di 0,05. Con le foto a mezzo centimetro e i punti a terra a 2–3 cm, il modello si appoggia quasi solo al drone e i punti a terra smettono di correggerlo. Il risultato sembra in ordine. Non lo è.
Punti a terra: chi corregge e chi controlla
RealityScan distingue tre tipi di punto: Tie point (solo per collegare le foto), Ground Control (corregge il modello) e Ground Test (non entra nel calcolo e misura quanto il modello è preciso).
- Importare le coordinate da WORKFLOW → Ground Controls, dichiarando sistema e precisione del file.
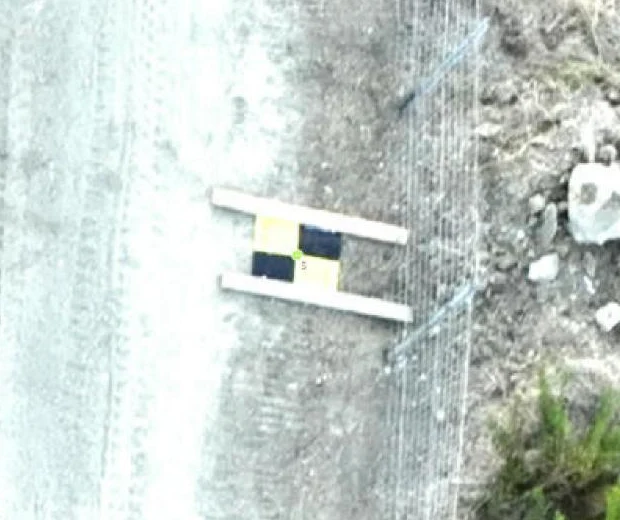
- Separare i ruoli. I 6 punti che correggono il modello si impostano come Ground Control; i 2 di controllo come Ground Test, così restano fuori dal calcolo. La guida consiglia i punti di controllo distribuiti in modo uniforme: sono quelli che rivelano un modello “a banana”, piegato tra un punto e l’altro.
- Collimare su più foto. La guida chiede almeno 2 foto per punto e ne consiglia 2–5; noi ne usiamo 6–8, da passate e angolazioni diverse, e lasciamo il peso dei punti al valore predefinito, come raccomandato.
- Distribuirli lungo tutto il tratto. Due punti a pochi metri l’uno dall’altro vincolano una zona sola. Sul GRA restava un tratto di circa 500 m senza punti di controllo: va dichiarato, non nascosto.
- Aggiornare. Dopo aver aggiunto o corretto punti, il comando Update della scheda ALIGNMENT ricalcola la georeferenziazione senza rifare l’allineamento delle foto.
Le impostazioni, a confronto con la guida
| Impostazione | Valore usato | Cosa dice la guida ufficiale |
|---|---|---|
| Image downscale factor | 2 | per la massima precisione, 1 (immagine intera) |
| Max features per image | 40 000 | più punti rallentano ma riducono i componenti separati |
| Preselector features | 10 000 | da 1/4 a 1/2 dei punti rilevati: qui 1/4 |
| Max feature reprojection error | 2 px | al massimo 3 px |
| Detector sensitivity | Ultra | trova più punti anche su superfici povere di dettaglio, con più rumore |
| Final model optimization | Sì | ottimizzazione finale di tutte le foto |
Il fattore 2 ci ha permesso di allineare 1448 foto in circa 5 minuti, restando dentro la tolleranza. Quando la tolleranza è più stretta, si torna al fattore 1, come indica la guida.
Il report: il numero da dichiarare
Il report di RealityScan contiene tutto quello che serve per dire se il rilievo è dentro la tolleranza.
| Controllo | Valore sul GRA | Come leggerlo |
|---|---|---|
| Foto registrate | 1443 su 1448 | controllare dove sono le 5 mancanti: buchi di copertura? |
| Errore di riproiezione medio | 1,08 px | intorno a 1 px è buono |
| RMSE sui punti di correzione | 1,4 cm | quanto il modello si adatta ai punti che gli abbiamo dato |
| RMSE sui punti di controllo | 1,1 cm in piano, 2,3 cm in quota | quanto è preciso dove non lo abbiamo aiutato |
Il numero da dichiarare al cliente è l’ultimo. Il primo dice solo che il modello ha obbedito.
E per una distanza misurata tra due punti del modello? Questi RMSE valgono per un singolo punto. Una distanza o un dislivello tra due punti somma gli errori di entrambi: l’incertezza è circa √2 volte l’RMSE, cioè circa 1,6 cm in piano e 3,3 cm in dislivello.
Errori che si correggono dopo, ed errori che no
Sullo stesso tratto un secondo ricevitore GNSS ha battuto undici punti. Tre coincidevano con punti già esistenti: in piano le due antenne concordavano entro 1–2 cm, in quota c’erano 2,000 m costanti di differenza. L’altezza della palina non era stata impostata nel ricevitore.
Non serviva rifare nulla: un errore costante si corregge dopo, togliendo i 2 m e verificando il risultato sui punti in comune. Lo stesso vale per altri errori sistematici, se si conoscono: un datum diverso, un modello di geoide diverso, uno spostamento uguale su tutto il rilievo.
Quando la richiesta non è al centimetro, ad esempio per un inquadramento, un computo di massima o un monitoraggio che guarda le differenze nel tempo, si può anche volare in RTK senza punti di correzione e allineare il risultato dopo, con pochi punti noti e una traslazione verificata. È più rapido, purché si dichiari come è stato fatto.
Altri casi invece non si correggono: si escludono.
- un punto battuto su un particolare diverso da quello che si vede dall’alto, come la base di un muro, il bordo del new jersey o un termine: non è un errore della misura, ma non può controllare il modello e resta fuori dall’accuratezza;
- una misura in float invece che in RTK fix, che può sbagliare di decine di centimetri in modo diverso ogni volta;
- una precisione a priori sbagliata, come lo 0,005 al posto di 0,05: si corregge il valore e si ricalcola, non si sistema il risultato.
La differenza è semplice: un errore uguale ovunque si misura e si toglie; un errore diverso da punto a punto si spiega, e il punto si esclude.
Verso il cloud
- Ritaglio. Dalla vista dall’alto si seleziona il corridoio utile (carreggiata, barriere e 2–3 m di margine) e si filtra il resto: qui da 272,8 a 199 milioni di triangoli, con l’originale che resta intatto.
- Texture. Dimensione adattiva (texel ottimale 0,75 cm), 48 texture da 8192 px.
- Export a tile (Cesium 3D Tiles). Il texel decide la qualità massima delle texture: per la consultazione online usiamo 0,015 m, abbastanza per vedere la segnaletica senza appesantire il browser. Il numero massimo di triangoli per nodo decide quanto è fine la suddivisione: 50 000. Le quote restano quelle dei punti a terra.
- Nuvola di punti leggera, circa 15 milioni di punti con i colori, esportata senza le posizioni delle foto: altrimenti finiscono nella nuvola come punti sopra la strada.
Il risultato si consulta online sul nostro cloud privato personalizzato: modello 3D, nuvola di punti e punti a terra sovrapposti, con le misure che si agganciano alla superficie del modello.
Il metodo in sei regole
- Il sistema del progetto si decide prima, e ogni file si importa dichiarando il suo.
- Le precisioni a priori sono quelle reali, non quelle sperate.
- I punti di controllo non correggono: misurano, e sono distribuiti su tutto il rilievo.
- L’accuratezza si dichiara sui punti di controllo, non su quelli usati per correggere.
- Un errore costante si toglie dopo, un errore che cambia da punto a punto si esclude.
- Le impostazioni si scelgono sulla tolleranza: la guida dice dove sta la precisione massima, il progetto dice quanta ne serve.
Un allineamento ben fatto non è quello senza errori: è quello in cui ogni errore ha un nome e un numero.
Il metodo è stato applicato nel caso studio Rilievo di precisione sul GRA; come abbiamo verificato la coerenza tra due antenne GNSS è nell’articolo Due antenne, un rilievo.